03 一级分组
小车组
26 篇文章,按专题与学习顺序整理
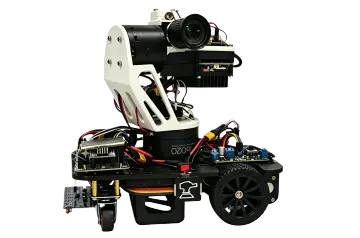
二级专题 新生入门 01|入组第一周:小车组到底学什么 · 02|零基础电学:电压、电流、供电、共地和万用表 3 篇
二级专题 TI小车实战 01|TI 小车总览:模块、能力与运行主线 · 02|非抢占式调度器:整车软件如何按节拍运行 10 篇
- 三级文章 · 01
01|TI 小车总览:模块、能力与运行主线
从整车任务、软硬件模块和非抢占式调度主线认识 MSPM0G35XX TI 小车,并建立后续阅读地图。
- 三级文章 · 02
02|非抢占式调度器:整车软件如何按节拍运行
拆解 MSPM0G35XX TI 小车的合作式任务表、执行顺序、周期预算、APP/BSP 分层和共享状态边界。
- 三级文章 · 03
03|TB6612 电机驱动:方向、PWM 与安全使能
沿着 MSPM0G35XX 到 TB6612 的执行链,解释 GPIO 方向、双通道 PWM、STBY、极性统一和应用层安全输出。
- 三级文章 · 04
04|编码器与运动反馈:从 QEI 计数到 RPM 和距离
解释 MSPM0G35XX 硬件 QEI 如何采集左右编码器,并把计数差转换为速度、累计里程和控制反馈。
- 三级文章 · 05
05|速度环与位置环:滤波、前馈 PID 和目标规划
从编码器反馈到 TB6612 输出,拆解 MSPM0G35XX TI 小车的速度滤波、前馈 PID、目标斜坡、位置外环与停稳判定。
- 三级文章 · 06
06|五路循迹模块:采样、偏差滤波与 PD 转向
从 MSPM0G35XX GPIO 采样到左右轮目标速度,拆解五路循迹的黑线解码、位置偏差、一阶低通、微分限幅和终点识别。
- 三级文章 · 07
07|ICM42688 姿态模块:驱动、标定与 Fusion 融合
按底层驱动、数据处理和应用层拆解 MSPM0G35XX 工程中的 ICM42688,并明确其当前默认关闭、尚待整车上板验收的证据边界。
- 三级文章 · 08
08|人机交互与可观测性:按键、OLED、串口与告警
说明 MSPM0G35XX TI 小车如何通过按键、OLED、串口、LED、蜂鸣器和外部同步信号完成任务选择、状态呈现与诊断。
- 三级文章 · 09
09|应用层状态机:模式、阶段与统一停机
拆解 MSPM0G35XX TI 小车如何用模式状态、循迹阶段和统一停机路径,把多个底层模块组织成可预测任务。
- 三级文章 · 10
10|整车协作:一次任务如何从启动走到完成
把 MSPM0G35XX、非抢占式调度器、TB6612、编码器、五路循迹、控制器和交互模块重新组合成完整任务时序。
二级专题 PID算法 01|从误差到电机输出:位置式与增量式 PID · 02|低通滤波增量式 PID:双轮速度闭环 3 篇
二级专题 RTOS-任务调度器 01|用非抢占式调度器组织小车任务 1 篇
二级专题 灰度及循迹环PID 01|八路灰度循迹:从数字量到横向偏差 · 02|MSPM0G35XX 十二路循迹:从采样到电机差速 2 篇
二级专题 滤波算法与陀螺仪驱动 01|四状态卡尔曼滤波:融合 IMU、编码器与视觉 · 02|两状态卡尔曼滤波:估计角度与陀螺仪偏置 7 篇
- 三级文章 · 01
01|四状态卡尔曼滤波:融合 IMU、编码器与视觉
从状态、预测和测量更新出发,讲清角度、角速度、角加速度和陀螺仪偏置如何组成异步传感器融合器。
- 三级文章 · 02
02|两状态卡尔曼滤波:估计角度与陀螺仪偏置
用轻量的角度—偏置模型讲清预测、加速度计校正、2×2 协方差、互补滤波以及采样周期对姿态估计的影响。
- 三级文章 · 03
03|平衡小车控制链:MPU6050、编码器与三级 PID
从姿态和速度反馈出发,讲清直立环、速度环与转向环如何协作,并说明 I²C、电机输出和级联调试中的安全边界。
- 三级文章 · 04
04|MPU6050 DMP 驱动:从六轴数据到姿态角
分清寄存器驱动、InvenSense DMP 与互补滤波三层职责,并讲解 I²C 超时、单位换算、归一化和姿态输出链。
- 三级文章 · 05
05|JY901S 串口驱动:11 字节帧、校准与数据新鲜度
从 UART 字节流出发,讲清 11 字节帧状态机、校验、单位换算、时间戳、数据新鲜度和可靠校准方法。
- 三级文章 · 06
06|BNO080 UART-RVC:DMA 接收与空闲中断解析
沿着 DMA、UART 空闲中断、19 字节帧解析和主循环消费,讲清连续姿态数据如何可靠进入控制程序。
- 三级文章 · 07
07|BNO080 UART-RVC 基础:协议、坐标系与可靠性
从 115200 8N1、19 字节帧和校验开始,讲清角度与加速度换算、车体坐标映射、丢帧识别和数据新鲜度。