这篇文档面向的是匿名飞控代码,按“任务调度分层”和“数据流方向”两条线索梳理。需要注意学长改版与匿名官方原版在三处行为上并不一致,下面每处都会单独标出:标注为改版有问题的地方,不要直接照用。
飞控总任务执行流程
整个飞控使用时间片轮转调度:所有任务被分配到 7 个频率级别,Scheduler_Run() 在 main.c 的 while(1) 中不断被调用,通过 SysTick 检查各任务是否到点,到点则执行。
| 频率 | 周期 | 这一层做什么 |
|---|---|---|
| 1000Hz | 1ms | 最高优先级:传感器读取 + IMU + 状态 |
| 500Hz | 2ms | 姿态角速度环 + 电机输出(最内层控制) |
| 200Hz | 5ms | 姿态角度环 + 遥控数据 + 高度融合 |
| 100Hz | 10ms | 高度环 + 飞行模式 + LED |
| 50Hz | 20ms | 位置/速度环 + 磁力计 + 程序指令;★ 你的用户位置环和用户任务在这里 ★ |
| 20Hz | 50ms | 电源管理 + 恒温 |
| 2Hz | 500ms | 参数延时存储(最慢) |
频率越高、周期越短,越靠近传感器和姿态内环;频率越低越慢,处理的是外环控制、管理和存储。
数据流全景:从传感器读取到电机输出
下面的编号保留原文档的顺序,逐层从高频流向低频,最后回到电机输出。
1000Hz — 传感器与姿态解算层
Fc_Sensor_Get():读取 ICM20602 加速度/陀螺仪原始数据,以及 SPL06 气压计、AK8975 磁力计。Sensor_Data_Prepare(1):数据校准、零偏修正。IMU_Update_Task(1):四元数 + 姿态解算(核心),输出imu_data.rol/pit/yaw/acc。WCZ_Acc_Get_Task():计算世界坐标系 Z 加速度;WCXY_Acc_Get_Task():计算世界坐标系 XY 加速度。Flight_State_Task(1):读取CH_N[]摇杆值,输出fs.speed_set_h。Swtich_State_Task(1):光流/GPS/UWB 在线检测,输出switchs.xxx_on。ANO_OF_Data_Prepare_Task:光流数据准备,输出of_rdf.ground_vel_est。ANO_DT_Task1Ms():数传数据交换(与上位机通信)。
500Hz — 最内层角速度环
Att_1level_Ctrl(2ms):角速度 PID(最内环,响应最快),输出mc.ct_val_rol/pit/yaw(控制量)。Motor_Ctrl_Task(2):混控 + PWM 输出到电机,motor[1-4] = mc.ct_val_thr ± ...。Ano_UWB_Get_Data_Task():UWB 定位数据接收。
200Hz — 姿态角度环 + 高度融合
calculate_RPY():把四元数转换为欧拉角rol/pit/yaw。Att_2level_Ctrl(5ms):姿态角度 PID(中环),输出目标角速度,作为Att_1level_Ctrl的期望输入。DrvRcInputTask():遥控输入信号处理。WCZ_Fus_Task(5):高度互补滤波(加速度 + 气压 + TOF 融合),输出wcz_hei_fus.out(融合高度)与wcz_spe_fus.out(融合速度)。
100Hz — 高度外环 + 系统状态
RC_duty_task(10):遥控摇杆占空比计算,输出CH_N[]。Flight_Mode_Set(10):根据 AUX1/AUX2 设置飞行模式,输出flag.flight_mode(LOC_HOLD/RETURN...)。Alt_1level_Ctrl(10ms):高度速度 PID(高度内环)。Alt_2level_Ctrl(10ms):高度位置 PID(高度外环,起飞控制),输出loc_ctrl_2.out[Z]。AnoOF_Check_State():光流通信状态检测。LED_Task2(10):LED 状态显示(模式闪烁 + 外设指示)。
50Hz — 位置/速度外环 + 用户任务
Mag_Update_Task(20):磁力计校准和数据更新。FlyCtrl_Task(20):程序指令控制(上位机发来的飞行指令),输出program_ctrl.vel_cmps_h[X/Y/Z]。ANO_OFDF_Task(20):光流融合和数据处理。Loc_1level_Ctrl(20, CH_N):XY 位置速度 PID(官方位置环);无光流时进入姿态模式,有光流时走速度闭环,输出loc_ctrl_1.out[X/Y](倾角目标)。
用户代码在这一层:
User_Loc_2Ctrl_Task():用户位置环 PID(N10 位置反馈),输出loc_ctrl_2.out[X/Y](速度修正量)。User_Yaw_3Ctrl_Task():用户航向 PID(覆盖官方航向控制)。LocCtrlEn = true为用户位置环使能标志,YawCtrl_En = true为用户航向环使能标志。EmergencyLand_Check_Task:紧急迫降检测(安全监控)。UserTask_50ms:自定义 50ms 任务(OpenMV 处理等),属于用户任务调度。
20Hz — 电源管理 + 恒温控制
Power_UpdateTask(50):电池电压检测 + 低电量告警。Thermostatic_Ctrl_Task:IMU 恒温控制(保持温度稳定,减少零漂)。UserTask_50ms:自定义 50ms 任务(原文档在这一层重复列出,此处按原文保留)。
2Hz — 慢速参数持久化
Ano_Parame_Write_task:参数延时写入 Flash(避免频繁擦写)。
飞控模式设置
Warning
Ano_FlightCtrl.c 中的 flag.flight_mode 控制自稳、定高、程控等飞行模式。目前,这里的判断逻辑改成了强制启动定高模式:三个分支都写死 LOC_HOLD。匿名官方代码是正常的,各模式的对应关系请参考拓空者 P2 手册。 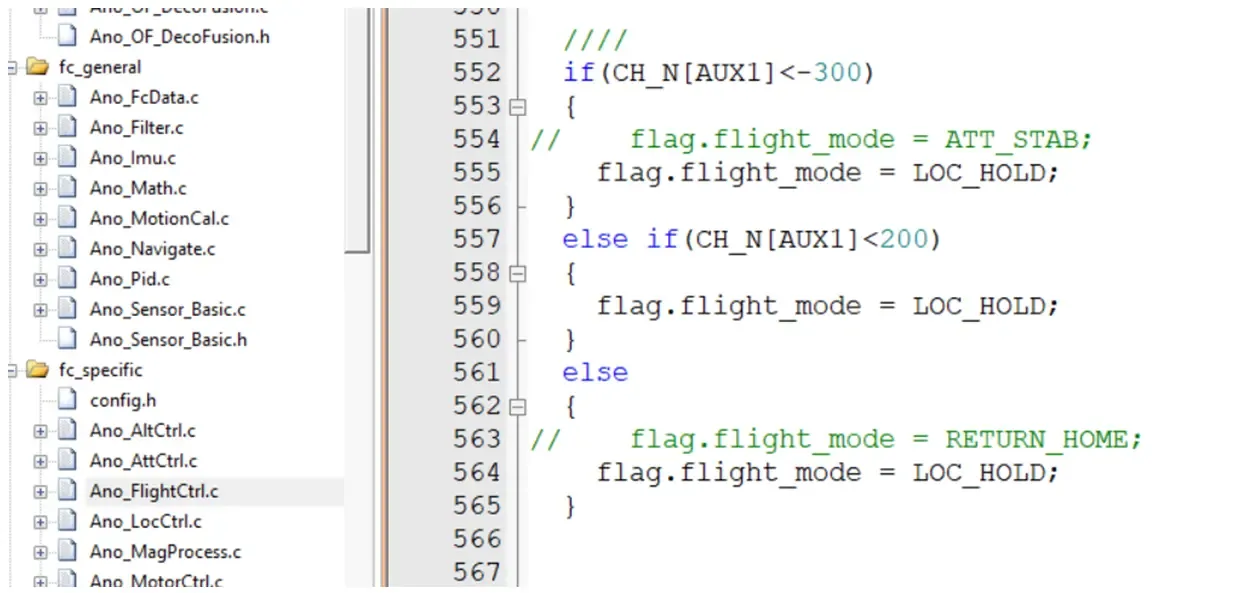
雷达坐标系变换问题
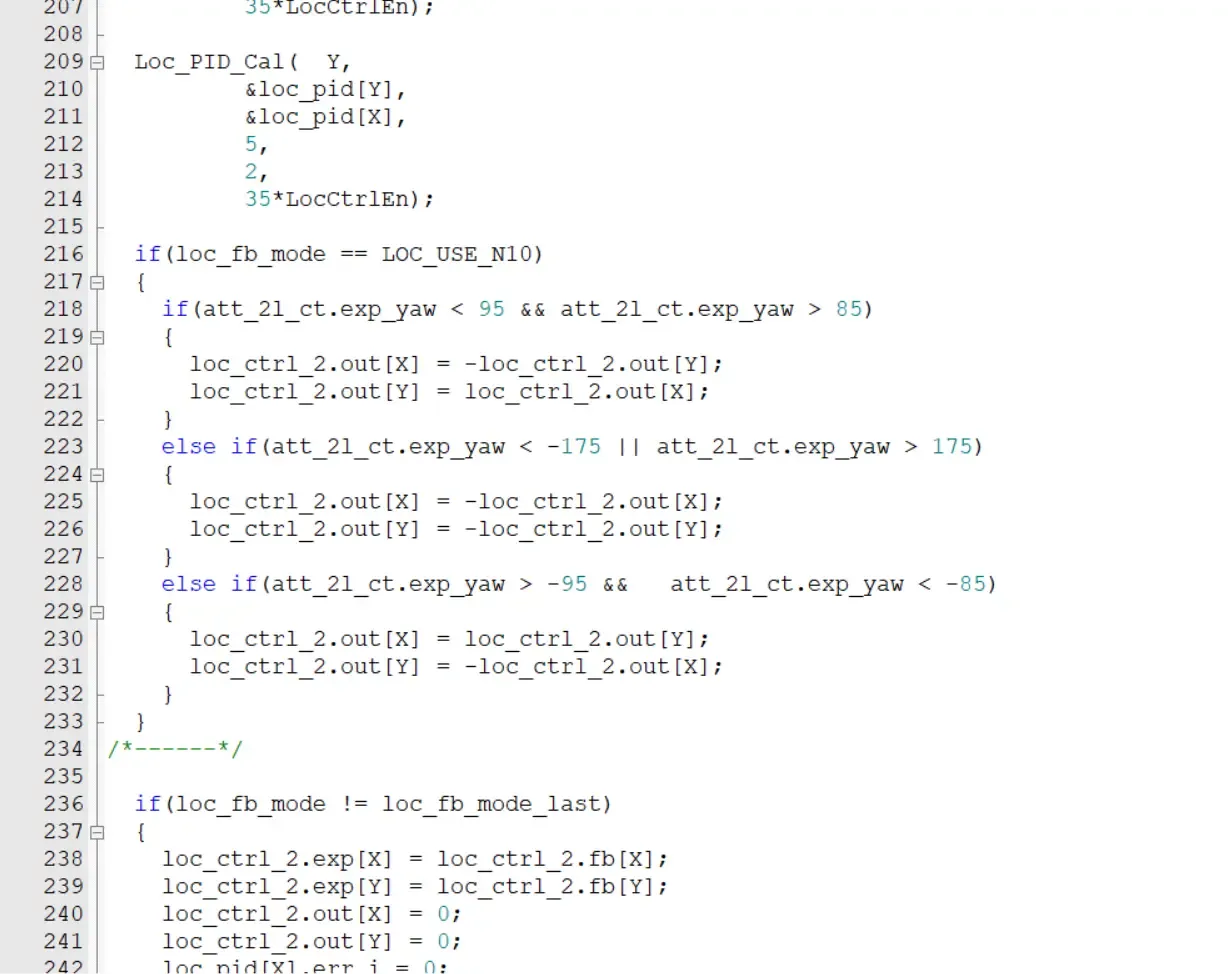
学长改版代码中 Loc_Ctrl.c 的这段逻辑会造成写入覆盖,导致坐标系变换异常:旋转时先写了 loc_ctrl_2.out[X],后面计算 out[Y] 又读回已经被覆盖的 out[X]。加上缓存变量即可:
if (loc_fb_mode == LOC_USE_N10){    float tmp_x = loc_ctrl_2.out[X];    float tmp_y = loc_ctrl_2.out[Y];
    if (att_2l_ct.exp_yaw < 95 && att_2l_ct.exp_yaw > 85)    {        loc_ctrl_2.out[X] = -tmp_y;        loc_ctrl_2.out[Y] = tmp_x;    }    else if (att_2l_ct.exp_yaw < -175 || att_2l_ct.exp_yaw > 175)    {        loc_ctrl_2.out[X] = -tmp_x;        loc_ctrl_2.out[Y] = -tmp_y;    }    else if (att_2l_ct.exp_yaw > -95 && att_2l_ct.exp_yaw < -85)    {        loc_ctrl_2.out[X] = tmp_y;        loc_ctrl_2.out[Y] = -tmp_x;    }}
位置环输出的数据注入流程
从用户位置环写出的速度修正量,最终怎样变成电机 PWM:
User/Loc_Ctrl.c└→ loc_ctrl_2.out[X/Y] ← 你的位置 PID 输出 (cm/s) │ ▼Ano_FlightCtrl.c:296-297└→ speed_set_tmp[X/Y] = 遥控 + program_ctrl + pc_user + loc_ctrl_2.out │ ▼Ano_FlightCtrl.c:299-302└→ fs.speed_set_h[X/Y] ← 最终水平速度目标 (cm/s) │ ▼Ano_LocCtrl.c:104-400 (Loc_1level_Ctrl)└→ loc_ctrl_1.out[X/Y] ← 速度环 PID 输出 (角度目标,度) │ ▼Ano_AttCtrl.c:274-322 (Att_1level_Ctrl)└→ mc.ct_val_rol / ct_val_pit / ct_val_yaw ← 姿态 PID 输出 │ ▼Ano_MotorCtrl.c:108-136└→ motor_step[m1..m4] = mc.ct_val_thr ± ct_val_rol ± ct_val_pit ± ct_val_yaw │ ▼硬件 PWM → 电机转动本篇总结
- 任务按 7 个频率级别轮转:1000Hz 负责传感与姿态解算,500Hz 是最内层角速度环,200Hz 补姿态角度环与高度融合,100Hz 往下进入高度环、模式、位置速度环与管理任务,2Hz 只做参数持久化。
- 用户位置环与用户任务挂在 50Hz 层,位置 PID 的输出经
Ano_FlightCtrl.c汇总进fs.speed_set_h,再逐级转为角度目标、姿态控制量和电机 PWM。 - 使用学长改版代码前必须先确认三处改动:飞行模式被强制为定高、
wcz_hei_fus.out的融合高度不可用、Loc_Ctrl.c的坐标系变换存在写入覆盖。